রোবটগুলির বিকাশে, একটি মূল প্রযুক্তি অত্যন্ত গুরুত্বপূর্ণ: হিউম্যানয়েড রোবট ক্ষেত্রে বিয়ারিংয়ের প্রয়োগ। হিউম্যানয়েড রোবটের মূল উপাদান হিসাবে, প্রধান উপাদানগুলির মূল্যের প্রায় 5.5% বিয়ারিংগুলির জন্য দায়ী। রোবটের বিভিন্ন অংশে বিভিন্ন ধরনের বিয়ারিং অপরিবর্তনীয় ভূমিকা পালন করে।
Ⅰ রিডুসারে বিয়ারিং
রিডুসার হল হিউম্যানয়েড রোবটের মূল পাওয়ার ট্রান্সমিশন মেকানিজম, যা মানুষের জয়েন্টের সাথে তুলনীয়। একটি নির্ভুলতা হ্রাসকারী একটি মধ্যবর্তী ডিভাইস যা পাওয়ার উত্স এবং অ্যাকুয়েটরকে সংযুক্ত করে। এর কাজ হল সার্ভো মোটরের উচ্চ গতি কমানো, গিয়ার হ্রাস অনুপাতের মাধ্যমে সার্ভো মোটরের আসল টর্ককে প্রসারিত করা এবং উচ্চ দৃঢ়তা ধারণ করা এবং উচ্চ-নির্ভুল অবস্থান প্রদান করা। হিউম্যানয়েড রোবট রিডুসারে মূলত হারমোনিক রিডুসার, আরভি রিডুসার এবং প্ল্যানেটারি রিডুসার অন্তর্ভুক্ত থাকে। বিয়ারিংয়ের জন্য বিভিন্ন ধরণের রিডুসারের বিভিন্ন প্রয়োজনীয়তা রয়েছে:
1. আরভি রিডুসার বিয়ারিংস:
RV রিডুসার, যা রোটারি ভেক্টর রিডিউসার নামেও পরিচিত, এর মধ্যে রয়েছে সামনের-স্টেজ প্ল্যানেটারি গিয়ার রিডুসার এবং একটি রিয়ার-স্টেজ সাইক্লোয়েডাল পিনহুইল রিডুসার। এই ট্রান্সমিশন পদ্ধতিটি ক্লাসিক পিন-পেন্ডুলাম প্ল্যানেটারি ট্রান্সমিশন প্রযুক্তির উপর ভিত্তি করে আরও উন্নয়ন। এটি কম্প্যাক্ট আকার, লাইটওয়েট, প্রশস্ত ট্রান্সমিশন অনুপাত, দীর্ঘ পরিষেবা জীবন, স্থিতিশীল নির্ভুলতা রক্ষণাবেক্ষণ, উচ্চ দক্ষতা এবং মসৃণ ট্রান্সমিশন কর্মক্ষমতার মতো অসংখ্য সুবিধার সমন্বয় করে।
আরভি রিডুসার তিন ধরনের বিয়ারিং ব্যবহার করে: প্রধান বিয়ারিংয়ের জন্য একটি পাতলা-দেয়ালের কৌণিক যোগাযোগের বল বিয়ারিং (আউটপুট শ্যাফ্ট), একটি পাতলা-প্রাচীরযুক্ত টেপারযুক্ত রোলার বিয়ারিং উদ্দীপক শ্যাফ্ট পজিশনিং এবং প্রধান বডি সাপোর্টের জন্য, একটি নলাকার রোলার (নিডেল রোলার, অ্যাসেম্বলির জন্য একটি সাইকেল রোলার) গিয়ার সমর্থনের জন্য পাতলা-প্রাচীরযুক্ত গভীর খাঁজ বল বিয়ারিং।

2. হারমোনিক রিডুসার বিয়ারিং
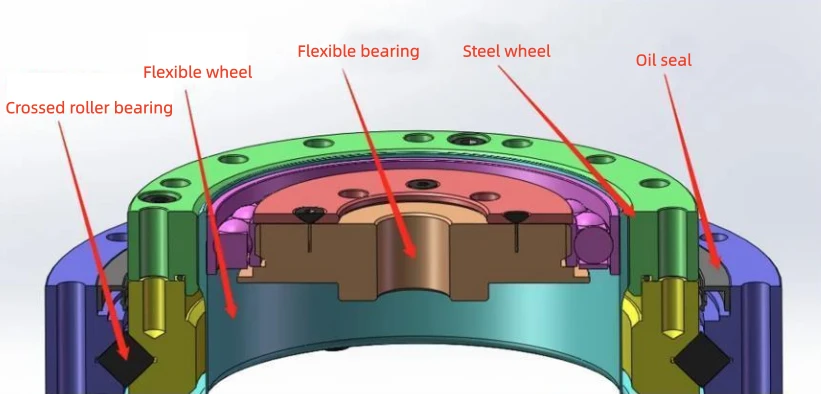
রোবটগুলির ঘূর্ণমান জয়েন্টগুলি প্রাথমিকভাবে হারমোনিক রিডুসার ব্যবহার করে। তাদের উত্পাদন প্রযুক্তি হারমোনিক সংক্রমণের উপর ভিত্তি করে। একটি হারমোনিক রিডুসার হল একটি যান্ত্রিক ট্রান্সমিশন সিস্টেম যা চারটি মৌলিক উপাদানের সমন্বয়ে গঠিত: একটি তরঙ্গ জেনারেটর (নমনীয় ভারবহন), ক্রসড রোলার বিয়ারিং (অনমনীয় বিয়ারিং), একটি বহিরাগত গিয়ার রিং (নমনীয় চাকা) সহ একটি নমনীয় গিয়ার এবং একটি কঠোর গিয়ার (অনমনীয় চাকা)।
① ক্রসড রোলার বিয়ারিং
হারমোনিক রিডুসারের জন্য বিভিন্ন সিরিজের ক্রসড রোলার বিয়ারিং রয়েছে, যা বহু-মুখী লোড সহ্য করতে সক্ষম এবং উচ্চ নির্ভুলতা এবং দৃঢ়তা প্রদান করে। হরমোনিক রিডুসারের জন্য বিশেষভাবে ডিজাইন করা ক্রসড রোলার বিয়ারিংগুলিকে তাদের প্রয়োগের পরিবেশের উপর ভিত্তি করে দুটি প্রধান শ্রেণীতে ভাগ করা যেতে পারে: যাদের একটি বিভক্ত বাইরের রিং রয়েছে এবং যাদের একটি অবিচ্ছেদ্য অভ্যন্তরীণ রিং রয়েছে৷ এই বিয়ারিংগুলির ঘূর্ণায়মান উপাদানগুলি হল নলাকার রোলারগুলি একটি V- আকৃতির রেসওয়েতে 90 ডিগ্রি লম্ব কোণে সাজানো। এই নকশাটি ভারবহনকে একই সাথে অক্ষীয়, রেডিয়াল এবং উল্টে যাওয়ার মুহূর্ত সহ একাধিক দিক থেকে লোড সহ্য করতে দেয়। অধিকন্তু, এই বিয়ারিংগুলি উচ্চ নির্ভুলতা, উচ্চ দৃঢ়তা, এবং চমৎকার যৌগিক লোড- বহন ক্ষমতা প্রদর্শন করে, যা তাদের হারমোনিক রিডুসারগুলির একটি অপরিহার্য উপাদান করে তোলে।

② নমনীয় বিয়ারিং বিশেষভাবে সুরেলা রিডুসারের জন্য ডিজাইন করা নমনীয় বিয়ারিং ঐতিহ্যবাহী বিয়ারিং থেকে আলাদা। এগুলি একটি পাতলা বাইরের রিং সহ প্রাচীরযুক্ত বল বিয়ারিং-, যা রেডিয়াল বিকৃতির প্রবণতা তৈরি করে৷ তাদের পাতলা দেয়াল থাকা সত্ত্বেও, তারা অত্যন্ত নমনীয় থাকে এবং স্থিতিশীল অপারেশন নিশ্চিত করতে উচ্চ-মানের সামগ্রী ব্যবহার করে। হারমোনিক রিডুসারের জন্য এই নমনীয় বিয়ারিংগুলি চমৎকার স্ট্রেস- বহন ক্ষমতার অধিকারী। তারা তুলনামূলকভাবে পাতলা দেয়ালের নকশা থাকা সত্ত্বেও ক্যামের সাথে তাদের মিথস্ক্রিয়ায় কিছুটা নমনীয়তা বজায় রেখে বিকল্প নমন এবং টর্কের চাপকে কার্যকরভাবে প্রতিরোধ করে। অভ্যন্তরীণ এবং বাইরের উভয় রিং, পাশাপাশি ঘূর্ণায়মান উপাদানগুলি, উচ্চ-গুণমানের উচ্চ-কার্বন ক্রোমিয়াম বিয়ারিং ইস্পাত দিয়ে তৈরি এবং একটি অবিচ্ছেদ্য নাইলন ধারক দিয়ে সজ্জিত, হারমোনিক রিডুসারের হারমোনিক জেনারেটর বিভাগে বিয়ারিংয়ের স্থিতিশীল এবং দক্ষ অপারেশন নিশ্চিত করে৷
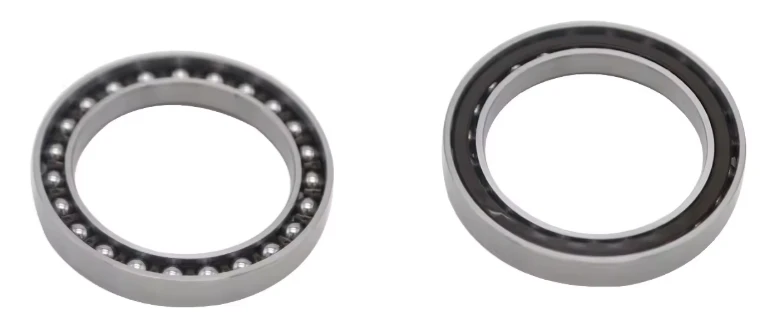
হারমোনিক রিডুসারগুলি সাধারণত একটি ক্রস করা রোলার বিয়ারিং এবং একটি নমনীয় বিয়ারিং ব্যবহার করে।
3. প্ল্যানেটারি গিয়ার রিডুসার
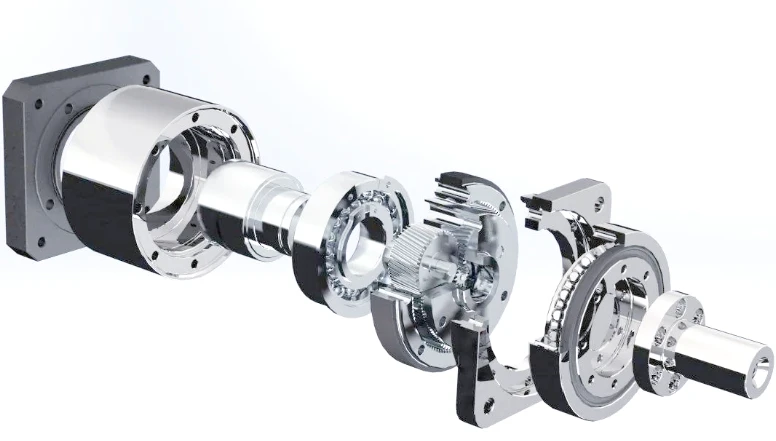
প্ল্যানেটারি গিয়ার রিডিউসার হল সবচেয়ে দক্ষ গিয়ার ট্রান্সমিশন স্ট্রাকচার। একটি প্ল্যানেটারি গিয়ার ট্রান্সমিশন মেকানিজম প্রধানত গ্রহের গিয়ার, একটি গ্রহের বাহক এবং একটি সূর্য গিয়ার নিয়ে গঠিত। একটি নির্ভুল প্ল্যানেটারি রিডুসারে, একটি প্রাইম মুভার যেমন একটি সার্ভো মোটর সাধারণত সূর্যের গিয়ারকে ঘোরানোর জন্য চালিত করে। গ্রহের গিয়ারের সাথে সূর্যের গিয়ারের মেশিং গ্রহের গিয়ারগুলিকে ঘোরাতে চালিত করে। একই সাথে, যেহেতু গ্রহের গিয়ারের অন্য দিকটি রিডুসার হাউজিংয়ের ভিতরের দেয়ালে একটি রিং গিয়ারের সাথে মেশ করে, তাই গ্রহের গিয়ারগুলি, তাদের নিজস্ব ঘূর্ণন দ্বারা চালিত, সূর্য গিয়ারের ঘূর্ণনের মতো একই দিকে রিং গিয়ারে রোল করবে, সূর্য গিয়ারের চারপাশে একটি "বিপ্লবী" গতি তৈরি করবে। সান গিয়ার এবং রিং গিয়ারের মধ্যে দাঁতের সংখ্যার পার্থক্য গতি হ্রাসের উদ্দেশ্য অর্জন করে।
প্ল্যানেটারি রিডুসারটি মোটরের উচ্চ-গতির ঘূর্ণনকে কম-গতি, উচ্চ-টর্ক আউটপুটে রূপান্তরিত করে, যা রোবটের অ-উচ্চ-নির্ভুল অংশগুলির ট্রান্সমিশন প্রয়োজনের জন্য উপযুক্ত, যেমন নীচের অঙ্গগুলির (যেমন, নিতম্ব এবং হাঁটুর জয়েন্টগুলি)। গ্রহের গিয়ারগুলিকে ঘোরানোর জন্য এবং সূর্যের গিয়ারের মধ্য দিয়ে ঘোরানোর জন্য, শক্তি শেষ পর্যন্ত গ্রহের বাহক দ্বারা আউটপুট হয়। এটি সাধারণ কাঠামো, কম খরচে এবং উচ্চ ভার- বহন ক্ষমতা বৈশিষ্ট্যযুক্ত।
Tesla Optimus Gen-2 রোবটকে উদাহরণ হিসেবে নিলে, এর প্ল্যানেটারি রিডুসার ডিপ গ্রুভ বল বিয়ারিং এবং সুই রোলার বিয়ারিং ব্যবহার করে। গভীর খাঁজ বল বিয়ারিংগুলি ছোট রেডিয়াল এবং অক্ষীয় লোড সহ্য করার জন্য ব্যবহৃত হয়, যখন সুই রোলার বিয়ারিংগুলি উচ্চ গতিতে ঘোরার সময় গ্রহের গিয়ারগুলি দ্বারা উত্পন্ন বিশাল রেডিয়াল লোডগুলি সহ্য করতে ব্যবহৃত হয়।
২. হিউম্যানয়েড রোবটের অন্যান্য বিয়ারিং
1. লিনিয়ার অ্যাকচুয়েটর: চারটি-পয়েন্ট কন্টাক্ট বিয়ারিং
চার-পয়েন্ট কন্টাক্ট বিয়ারিং বল বিয়ারিং ব্যবহার করে যেখানে বল বিয়ারিংয়ের স্টিলের বলগুলি ভিতরের এবং বাইরের রিংগুলির সাথে চারটি পয়েন্টে যোগাযোগ করে, একটি দুই-বিন্দুর যোগাযোগের অবস্থা অর্জন করে। এটি তাদের দ্বিমুখী অক্ষীয় লোড এবং রেডিয়াল লোডের একটি নির্দিষ্ট অনুপাত সহ্য করতে দেয়। যৌগিক অভ্যন্তরীণ রিং ডিজাইনে আরও বল মিটমাট করে, ভার বহন করার ক্ষমতা বাড়ায়-; বিভক্ত কাঠামো ইনস্টলেশনের সুবিধা দেয় এবং স্থান-সংবদ্ধ জয়েন্টগুলির জন্য উপযুক্ত। যোগাযোগের কোণ সাধারণত 35 ডিগ্রী বা 45 ডিগ্রী, ছোট অক্ষীয় ছাড়পত্র সহ, এইভাবে উচ্চ গতি সীমিত এবং কঠোরতা প্রদান করে।
চার-পয়েন্ট কন্টাক্ট বিয়ারিংগুলি সাধারণত রোটারি জয়েন্ট এবং লিনিয়ার অ্যাকচুয়েটরগুলিতে ব্যবহার করা হয়, উচ্চ-নির্ভুল গতি অর্জনের জন্য ক্রস করা রোলার বিয়ারিংয়ের সাথে।

2. স্ব-তৈলাক্তকরণ জয়েন্ট বিয়ারিং: স্ব-তৈলাক্ত বিয়ারিংগুলি বাইমেটালিক যৌগিক পদার্থ বা কঠিন লুব্রিকেন্টের মাধ্যমে কম-ঘর্ষণ গতি অর্জন করে, যার ঘর্ষণ গুণাঙ্ক 0.08 কম থাকে, পাশাপাশি উচ্চ পরিধানের প্রতিরোধ ক্ষমতা (01 ঘন্টার পরিষেবা) থাকে। হিউম্যানয়েড রোবটগুলিতে, এগুলি প্রধানত যৌথ মডিউলগুলিতে ব্যবহৃত হয়, যা রক্ষণাবেক্ষণ-বিনামূল্যে অপারেশন, উচ্চ লোড ক্ষমতা এবং দীর্ঘ জীবনকাল, উচ্চ-ফ্রিকোয়েন্সি চলাচল এবং মাইক্রোন{10}}স্তরের নির্ভুলতার প্রয়োজনীয়তা পূরণ করে। উদাহরণ স্বরূপ, চ্যাংশেং বিয়ারিং-এর স্ব-লুব্রিকেটিং স্লাইডিং বিয়ারিংগুলি Unitree Robotics-এর হিউম্যানয়েড রোবটের যৌথ মডিউলগুলিতে প্রয়োগ করা হয়েছে, 80%-এর বেশি অনুপ্রবেশের হার অর্জন করে, তাদের একচেটিয়া সরবরাহকারী করে তোলে৷
রোবটে স্ব-তৈলাক্ত বিয়ারিংয়ের অন্যান্য অ্যাপ্লিকেশন:
রিডুসার গিয়ার সেট: উচ্চ-নির্ভুল ট্রান্সমিশন প্রয়োজনীয়তা মেলে এবং গতির স্থিতিশীলতা নিশ্চিত করা।
যৌথ সংযোগ: ভারী ভার বহন করা এবং উচ্চ-গতির অপারেশন, শক্তি খরচ কমানো।
স্ক্রু ড্রাইভ সিস্টেম: মাইক্রোন স্তরের গতির নির্ভুলতার সাথে খাপ খাইয়ে নেওয়া, সামগ্রিক নমনীয়তা উন্নত করা।
সারাংশ: হিউম্যানয়েড রোবটের প্রযুক্তিগত পিরামিডে, বিয়ারিংগুলি ছোট হলেও, উপরের এবং নীচের স্তরগুলিকে সংযোগকারী একটি গুরুত্বপূর্ণ কোর। এটি নিছক একটি শারীরিক সংযোগকারী নয়, এটি একটি কর্মক্ষমতা সক্ষমকারীও, এটি তিনটি দিক থেকে এর গুরুত্ব প্রকাশ করে: **গতির নির্ভুলতার মূল ভিত্তি:** উচ্চ-নির্ভুলতা, উচ্চ-দৃঢ়তা বিয়ারিং প্রতিটি রোবট আন্দোলনের মসৃণতা, নির্ভুলতা এবং স্থায়িত্ব নিশ্চিত করে৷ দক্ষ হাতের মাইক্রো-কার্যকরী থেকে শুরু করে পায়ের জয়েন্টগুলির শক্তিশালী সমর্থন পর্যন্ত, এমনকি বিয়ারিংগুলিতে মিনিটের ত্রুটিগুলিও প্রসারিত হয়, যা সরাসরি রোবটের সামগ্রিক গতি কার্যক্ষমতা নির্ধারণ করে।
**লোডের গ্যারান্টি-ভারবহন ক্ষমতা এবং আয়ুষ্কাল:** হিউম্যানয়েড রোবটকে গতিশীল পরিবেশে জটিল বহুমাত্রিক-লোড সহ্য করতে হবে। বিশেষায়িত পাতলা-প্রাচীরযুক্ত কৌণিক যোগাযোগ বল বিয়ারিং, ক্রসড রোলার বিয়ারিং এবং অন্যান্য লাইটওয়েট ডিজাইনগুলি উচ্চতর অ্যান্টি-টিপিং ক্ষমতা এবং ক্লান্তি শক্তি প্রদান করে, যা রোবটের দীর্ঘমেয়াদী, নির্ভরযোগ্য অপারেশনের ভিত্তি-গঠন করে৷
**শক্তি দক্ষতা এবং একীকরণের মূল চাবিকাঠি:** কম-ঘর্ষণ বিয়ারিং শক্তির ক্ষতি কমায়, শক্তির দক্ষতা উন্নত করে এবং পরোক্ষভাবে রোবটের সহনশীলতা বাড়ায়। একই সাথে, কমপ্যাক্ট বিয়ারিং (যেমন চার-পয়েন্ট কন্টাক্ট বল বিয়ারিং) এর আবির্ভাব রোবট জয়েন্ট ডিজাইনে মূল্যবান স্থান সঞ্চয় করে, যা উচ্চতর মাত্রার একীকরণ সক্ষম করে।